从 1853 年的抹灰机到 AI 建筑机器人:施工自动化只做成了两类任务
Brian Potter 用一批 19 世纪中期到 1980 年代初的建筑贸易期刊,回溯施工自动化一百七十多年的尝试,指出真正成功的只有两类任务——能搬进工厂完成的,和留在现场却能像流水线一样连续重复的,并解释砌砖、绑钢筋这类任务反复失败的原因。

宏观建筑与工业研究者 Brian Potter 于 2026 年 9 月 11 日在 Construction Physics 发表长文 《Where Has Construction Automation Been Successful?》,用一批从 19 世纪中期到 1980 年代初的建筑贸易期刊,回溯一百七十多年里被尝试过的施工自动化案例,回答一个具体问题:哪些施工任务真的被自动化了。1
作者的结论是:成功的施工自动化集中在两类任务上,一类可以搬到工地之外的工厂里完成,另一类留在现场,但动作足够简单重复,可以像流水线一样执行;落在这两类之外的任务,历史上的自动化尝试基本都没能站住。他同时认为,这条规律所依赖的技术条件正在松动。
两类任务,以及「自动化」在这里的含义
作者先把自动化与机械化分开:机器要在没有人工逐步指挥的情况下完成任务的实质性部分,才算自动化。动力工具和起重机不算,因为它们的每一个动作由操作者当场决定;一台自动砌砖机只要不需要人一块一块地指挥,就算自动化。这条定义决定了后面所有案例的归类方式。
案例落到历史上,能成功的任务各自有清楚的特征:
- 搬进工厂的任务:施工工序一旦能移出工地、进入工厂或类工厂环境,就可以像普通工厂工序那样被拆成小步骤,逐步交给机器。
- 留在现场、却像工厂一样的任务:机器沿着一条简单路径前进,反复做同一个动作,例如连续挤出的路缘,整段摊铺的路面,沿钢轨推进的养护作业。
作者能找到的最早一次尝试在 1853 年,发明者 Isaac Hussey 做了一台抹灰机。此后一百多年里,同类尝试不断出现,而住房的人工成本仍然居高不下:美国独栋住宅的建造成本里,直接人工接近一半,作者用来对照的汽车制造人工成本约占 6% 到 8%。2
结论建立在一批贸易期刊上
作者下载了三份建筑行业期刊的过刊:Architectural Forum 950 期和 House & Home 370 期,来自 USModernist 的数字图书馆,3 以及 archive.org 上 4300 多期 Engineering News-Record,4 时间跨度从 19 世纪中期到 1980 年代初。
他让 Claude(Opus 5 Max)逐期检索任何施工任务被自动化的例子,另外做了一次通用网络检索,其中包括国际施工自动化与机器人协会(IAARC)的档案。5
作者声明这次检索不是为了做数据分析:他不按年份或类别统计案例数量,只想知道哪些事情被尝试过、并且足够有前景,才会被写进贸易期刊。用他的话说,这是一次存在性调查。检索结果受提示词里术语定义的影响,属于可复现但带判断边界的证据。
能搬进工厂的任务
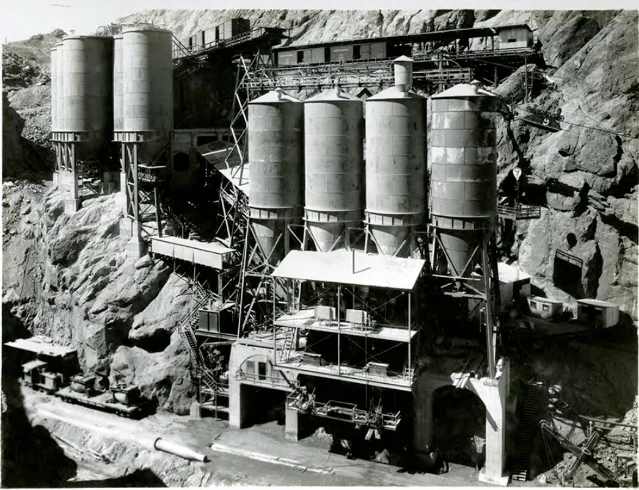
混凝土搅拌的经历最完整。19 世纪大部分时间里,混凝土由工人用铁锹拌合;19 世纪末开始由机器完成,20 世纪上半叶逐步加入自动称重与自动配水。胡佛大坝使用的高程搅拌厂被美国垦务局记作「完全自动化」,自动称量配料、拌合并送出混凝土,每三分半钟产出 24 立方码。6
钢结构加工走的是同一条路。型钢本来就是工厂产品,自动钻孔、自动焊接管缝、自动喷漆从 19 世纪末出现,今天仍在广泛使用。更一般地说,钢、砖、混凝土砌块、胶合板、屋面瓦这些建材都在工厂里大批量生产,其中相当一部分工序已经交给机器。
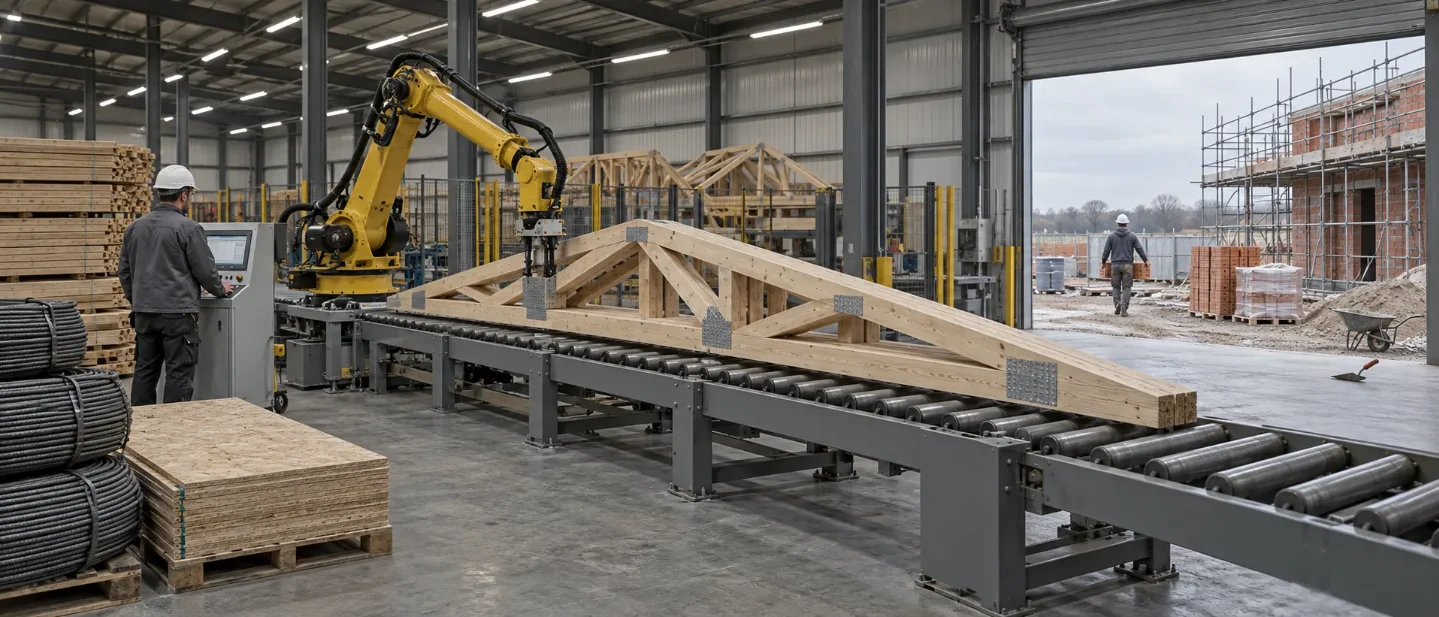
有几类构件则是从现场搬进工厂的。混凝土最早在现场拌合,后来整体移出厂外;门窗过去在工地上制作,现在主要在厂内生产,装配工序的自动化程度各不相同;楼板和屋面桁架同样转到了厂内,典型的桁架厂自动切割木料、自动压合齿板,少数工厂的自动化程度更高。预制混凝土把大梁、墙板、柱放在厂里生产,再运到工地拼装,美国工厂的自动化程度普遍不高,但技术上可以做到很高。
预制装配长期受到关注,原因就在这里:工序搬进工厂以后,能够自动化的比例大幅提高。作者提醒,并非所有预制厂都自动化,有些只是把传统的劳动密集工序搬进了库房。1970 年代 Operation Breakthrough 期间,Levitt and Sons 建过高度自动化的预制厂;7 今天美国的 Autovol 和德国的 Gropyus 也在运行部分自动化的工厂。89
工地上那些像工厂一样的重复动作
留在现场的案例大多与混凝土和沥青有关。混凝土是黏稠流体,灌进模板后能保持形状,水平方向的滑模机可以一边前进一边挤出混凝土,做出路缘、边沟和人行道;同一原理用在垂直方向,就能连续浇筑竖向结构,只是作者认为竖向作业的自动化程度要低一些。
金属有同类设备。落水槽机本质上是一台可移动的卷板成型机,把成卷的薄钢板加工成落水槽;金属屋面板和金属墙板也有可以带上工地的便携成型设备。
公路摊铺由一串专用机械组成的摊铺列车完成:前排机械铣刨并打毛旧路面,后面的机械铺上新沥青层。铁路养护是另一种形式的连续作业,更换磨损轨枕、捣固道砟都由机器完成,它们架在钢轨上沿轨道前进,各自做一件专门的事。隧道到 20 世纪之交开始由自推进的掘进机开挖,此前依赖人工。
这些任务的共同点是动作单一、路径简单、在一条线上连续重复;工地的其余部分越不配合,它们就越难成立。
两类之外的任务都失败了
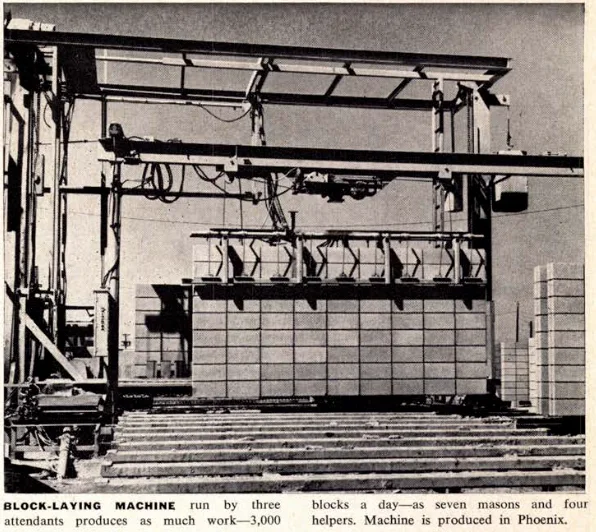
自动砌砖机是经典反例。从 20 世纪初开始,这类机器被反复尝试,历史上没有成功过。10
难点在于动作没法统一:铺一层砂浆、放一块砖,同时保证单块砖和整面墙都平直,很难用同一个机械动作完成。实际施工中砖常常略有歪斜,需要逐块微调;机器抹出的灰缝也很难做得平整好看。
两种绕开办法都没有真正解决问题。Construction Robotics 的 SAM 半自动砌砖机需要砖工跟在机器人后面收口、扶正个别放歪的砖,而且它只在很长、排列整齐的墙面上表现良好:既不能转角,也无法在墙端收头,每换一道墙都要重新架设一次,占掉不少时间。Fastbrick 的 Hadrian 改用专用胶,绕开了铺砂浆这道最难的工序。
墙面本身的重复度也不够:墙通常很短,上面有门窗洞口、接缝和转角,机器遇到这些就要停下由人重新调整。钢筋绑扎处在同样的位置——动作简单,重复度却长期不够,连给工人配电动工具都不划算。Advanced Construction Robotics 在 2020 年推出 TyBOT,只在混凝土桥面这类成片钢筋上才划算;11 同厂的 IronBOT 需要人不断把单根钢筋递上去,这家公司的网站也写明,布置这台机器需要事先规划和协调。12
现场自动焊在 1930 年代就被尝试过,今天很少见,因为建筑上的焊缝很少连成长段。13
作者从这些案例里提炼出的机制是:任务的重复程度只差一点,就不值得专门架设机器;人每隔几分钟要复位机器、把它挪到新位置,这些时间加起来,还不如直接让人来砌、来绑、来焊。
日本把工地改造成工厂,问题依旧
从 1970 年代末开始,日本尝试用机器人接管工地:柱焊接机器人、防火喷涂机器人、墙面喷涂机器人,到 1990 年代已经开发出 100 多种。14
这些系统大多能工作,生产率却不高。安装和拆除占用的时间很长;在不按机器人尺寸设计的建筑里,机器进不了狭窄空间;工地本身充满变数,机器人应付不了。机器人要求连续作业,与工人之间又有安全距离限制,这两条反过来压缩了其他工序的作业方式。某项任务变快以后,瓶颈就转移到别的环节。
大型承包商试着把工地说服成工厂:用整体爬升的平台逐层建造整栋摩天楼,平台上配齐各种机器人。这条路同样没走通。平台搭建时间长,小建筑用不起;大建筑需要大量前期设计与协调;难度从每项任务各自安装,变成一个覆盖项目前段的一次性大安装。
正在松动的那个约束
作者认为,这条历史规律很大程度上来自技术限制。机器过去的信息处理能力很窄:只能感知有限的环境,也只能在有限的范围内根据感知调整动作,多数时候就是把同一个动作重复到底。
焊接自动化的经历把这条限制显示得很清楚。最早的焊接机器是固定程序,只做特定动作,比如焊管子的接缝;1960 年代起改用可重新编程的机器人,动作序列仍然由人编写;此后几十年,焊接机器人逐渐获得有限的感知能力,1980 年代的机型可以通过焊缝的电导率判断自己相对焊缝的位置,但夹具挡住路径、工件太脏、工件竖放这些情况仍然处理不了,而在一位手动焊工手里,这些都是随手就能应付的问题。13
现在的机器在被给一组指令之后,越来越能自己决定分成哪些步骤去做。作者把这一点归因于现代 AI:给模型喂入大量训练数据,它就能在没见过的情况下有效反应,自动驾驶汽车能应付没见过的路线和车流,语言模型能回答没见过的问题。
这个变化已经反映到创业公司上。一批使用现代 AI 的施工自动化公司开始获得实际订单和大额融资,作者称建筑机器人创业公司的风投资金里约有一半流向 2022 年以后成立的公司,其余大额融资大多发生在 2020 年以后,这还不包括 Figure 这类通用机器人公司拿到的资金。作者没有判断最终形态:工地上会是一群能处理多种任务的人形机器人,还是一批专用设备,例如 Dusty Robotics、JLG 的 Canvas 和 Renovate Robotics 的 Rufus。
这份结论的边界
这次调查覆盖的是 19 世纪中期到 1980 年代初的贸易期刊,加上一次通用网络检索。作者记录的是被尝试过、并且足够有前景才写进期刊的案例,不按年份或类别计数,因此它划出的是可能性的边界,而不是各类任务的成功比例。
自动化与机械化的分界由作者设定,边界附近留有判断空间。作者自己举了两个例子:自动摊铺沥青的机器算自动化,即使全程有人坐在车上盯着;乘坐式混凝土抹光机则接近分界,因为操作者几乎每一秒都在指挥它。
「未来会与过去不同」出自作者对机器信息处理能力的判断,属于他对趋势的看法,其成立与否取决于 AI 能否把工地上的杂活变成机器处理得了的任务。
References
- 1Where Has Construction Automation Been Successful?
construction-physics.com
- 2FRED, IPUEN3361L030000000
fred.stlouisfed.org
- 3USModernist Library
usmodernist.org
- 4Engineering News-Record archive
archive.org
- 5
- 6Hoover Dam: Concrete
usbr.gov
- 7A History of Operation Breakthrough
construction-physics.com
- 8Autovol
autovol.com
- 9Gropyus
gropyus.com
- 10Where Are the Robotic Bricklayers?
construction-physics.com
- 11TyBOT
constructionrobots.com
- 12IronBOT
constructionrobots.com
- 13Welding and the Automation Frontier
construction-physics.com
- 14Japan's Skyscraper Factories
construction-physics.com
This story was produced automatically by a channel. One sentence is all it takes for Neodrop to keep producing for you.