跑赢了博尔特的人形机器人,为什么离不开遥控器和安全围栏
Kai Williams 走访机器人公司与仓库现场,把公开演示、实验室基准与真实部署记录分开核对,说明为什么人形机器人的表演视频不能当作工作能力,以及操作、泛化、会摔倒的身体与部署成本这四道关卡各自卡在哪里。

Understanding AI 的作者 Kai Williams 在 2026 年 9 月 1 日的长文《Why humanoid robots won't catch up to human workers any time soon》里,把过去两年传播最广的人形机器人演示、实验室里的任务基准和真实部署记录放在一起核对,回答一个问题:人形机器人离稳定地替人干活还有多远。他采访了 Physical Intelligence 联合创始人 Karol Hausman、Genesis AI 总裁 Theophile Gervet、Agility Robotics 的 CTO Pras Velagapudi 等一线人员,翻出 2025 年以来的基准结果,并在 2026 年 5 月到北京的一家医药仓库看了正在上岗的机器人。他的结论是,演示能力在快速提升,干活能力被四道彼此独立的关卡挡住:操作、泛化、会摔倒的身体,以及从演示走到规模部署的成本。
能跑能跳,拿起一罐可乐却很难
2024 年 10 月,特斯拉在 Cybercab 发布会上让几台 Optimus 机器人给到场的人递饮料。马斯克当场说,这些机器人不是预先录制的视频、会走在人群里。Business Insider 后来报道,那几台机器人的动作由远程操作员完成,硬件够用,软件不够用。1
2026 年 2 月,宇树科技的机器人在北京春晚上和人类演员一起完成同步舞蹈、旋转、跳跃与空翻,比上一年那次僵硬地挥手帕的表演进步明显。2026 年 8 月,在北京举行的世界人形机器人运动会上,机器人"天工"用 8.86 秒跑完 100 米,快过尤塞恩·博尔特 9.59 秒的人类百米世界纪录;上一年同一项比赛里最快的机器人跑了 20 秒以上。2 宇树那场舞蹈不是远程操纵的。
这些成绩是真的,但它们和干活之间的距离,用 Physical Intelligence 联合创始人 Karol Hausman 的话说,大多数人(包括他自己)"不擅长判断机器人领域的进展,也不擅长判断什么算厉害":空翻这类动作"对人来说非常难",而"把一罐可乐拿起来会非常非常难"。3
跳舞之所以看起来更近,是因为舞台比车间简单。Bracket Bot 的 CEO Brian Machado 说,"地板什么都不会做"。干活要跟会变形、会反应的物体打交道:枕头、薯片袋和一杯水被拿起来时表现各不相同,很难用统一的方式建模。Genesis AI 总裁 Theophile Gervet 把话说得更重:机器人领域真正没解决、决定 90% 以上价值的核心问题,就是操作(manipulation)。
十五个八岁小孩能做的任务
2025 年 9 月,机器人研究者 Benjie Holson(原 Google X,现在 OpenAI)公布了一份"人形机器人奥运会"清单:15 个操作任务,其中三个是开门,一个是"给一片面包和一瓶拧紧的花生酱,做一个花生酱三明治",对成年人最难的一项是剥橙子。这份清单上的多数任务,八岁小孩都能完成。Holson 自己穿着银色机器人服装,把每个任务拍成演示视频。
三个半月后,Physical Intelligence 宣布完成了其中 10 项。Holson 对《科学美国人》说,一家公司在头三个月里几乎把全部做完,"太疯狂了"。
代价写在同一份结果里。机器人是研究者反复手动摆弄、再微调模型教会的:为了把一只袜子翻面,他们用了 176 次成功示范,约 8 小时数据。完成几乎所有任务时,机器人比人慢 4 到 10 倍,成功率只有 52%。
2026 年 1 月,Holson 公布第二批任务:铺床、钉钉子、接住鸡蛋不打破。到作者写作时,七个多月过去,没有人宣布解决其中任何一项。他列出的两项"长任务"——把家里的垃圾拿出去、煎一个单面熟的鸡蛋——用时都不超过 5 分钟。
记忆是另一处限制。机器人的传感器每天产生最多 1 TB 数据,开发者只能把过去的观察压缩成可用的记忆;Physical Intelligence 最新的模型把历史观察压成文字,最多记住 15 分钟。模型也还不够可靠,无法把几十上百个各不相同的子任务串起来。
Genesis AI 的 Gervet 对长任务不担心,他认为机器人基础模型公司该做的是"更多五到十分钟的低层任务",长时规划留给通用 AI 公司去解决。作者对此保留:人干活时会在做子任务的过程中改变整体计划,把长时规划和短时执行交给不同模型,可能就少了这种临场调整。
每上一个新货品,就要重新训练一次
作者 2026 年 5 月在北京一家医药仓库里看到,Galbot 的半人形机器人把货架上的盒子一件件取下来放进投递槽。任务本身简单,但每件货品要花 40 秒,公司称较新的部署快一倍。仓库里每增加一种新货品,机器人就要为这种货品重新训练一次,公司说每次训练需要 5 分钟。
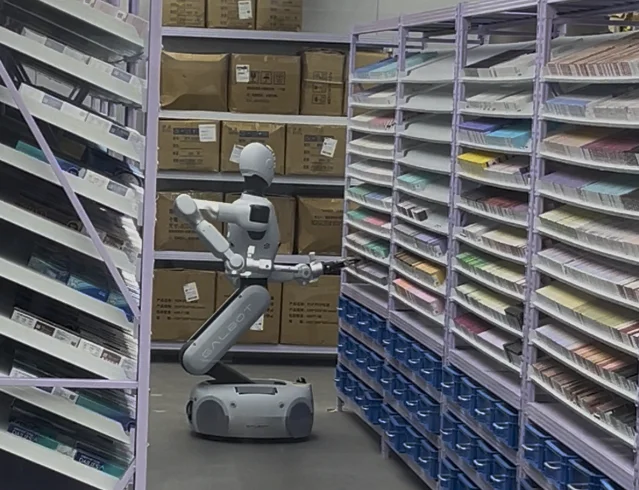
现在几乎所有人形机器人的部署都走同一条路:挑一个变化多到传统自动化做不了、又没多到现在的 AI 方法做不了的任务,然后为这一次部署做大量准备与训练。机器人研究者 Chris Paxton 把这批部署归成四类:刚性或半刚性的取放、包裹调向、装箱、叠衣服。
少数公司指望模型本身变通用。Rhoda AI 的 CEO Jagdeep Singh 说,他们在制造与仓储里有"一百多个"用例正在推进。
2026 年 3 月英伟达 GTC 大会上,让机器人研究者印象最深的是 Generalist 的演示:两条机械臂把手机装进盒子再取出来,公司只用了几天准备,而且没有在展馆现场做过训练。这件事让专业观众惊讶,是因为过去很多演示连灯光一变都会失败。Generalist 的 CEO Pete Florence 说,换一个背景环境这一类泛化现在基本"解决了",但换成一个带扣子的背包就未必。
2026 年 8 月 20 日,Generalist 说它的最新模型能靠一次人类示范学会新任务;同一时期,Skild AI 说它的 S1 模型能靠一段视频示范完成新任务,任务最长十分钟。作者预期,年底前宣布进家庭的那几家公司,部署会相当有限,有些仍然大量依赖远程操作。
会过热的腿,和围着机器的围栏
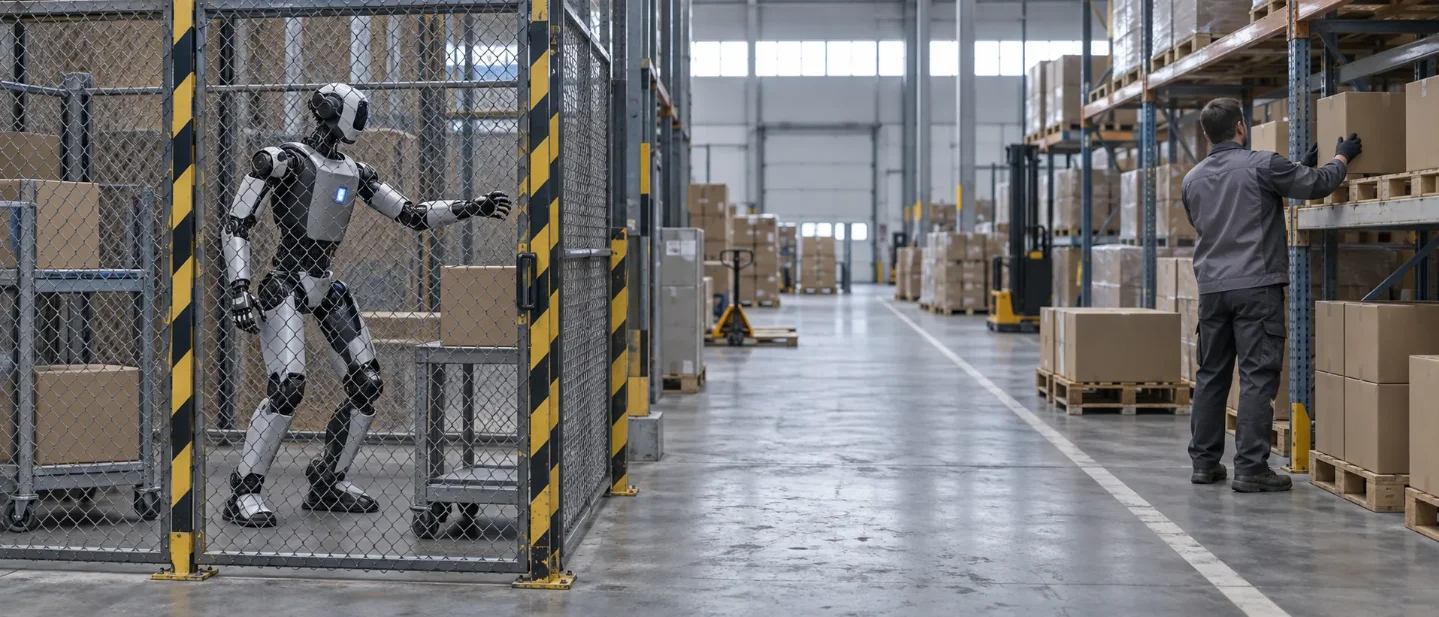
现在多数双足机器人靠持续调整姿态保持平衡。腿部电机一旦停止工作,机器人就会倒下,而它可能正站在人旁边。
2025 年,斯坦福与西蒙弗雷泽大学的研究者做出 TWIST 系统,让操作者用自己的身体动作控制机器人全身。限制写在论文里:机器人连续工作 5 到 10 分钟后电机就会过热,蹲下类动作尤其严重,测试之间必须留出冷却时间;跑得太久,机器人会断电倒下。
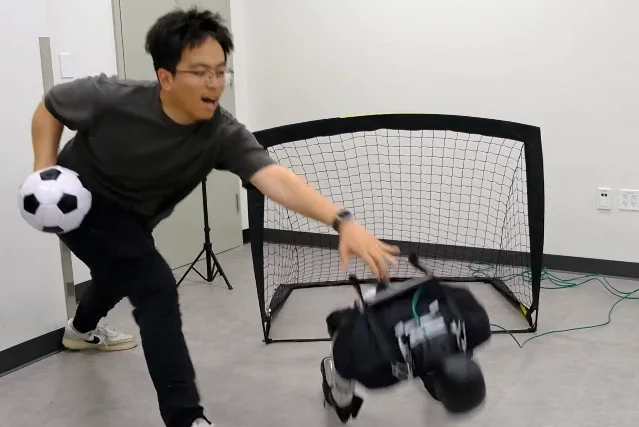
过热不只在实验室出现。SemiAnalysis 的机器人负责人 Reyk Knuhtsen 在 2026 年 7 月的一档播客上说,一两年前的宇树 G1 最多抱着两公斤的箱子走五分钟,然后过热,要在角落歇 30 分钟、有时一小时,之后才能继续工作五分钟;现在大约是干 5 到 15 分钟、休息 10 分钟。
电池会突然耗尽,设计缺陷也可能要跑上千步才暴露。Agility Robotics 的 CTO Pras Velagapudi 说,现场运行很久的一批机器人突然开始一蹲下就摔倒,最后查出来是腿部一块印刷电路板随时间弯折,蹲下时把一根线缆扯开、站起来又接了回去。
因此 Agility 把已部署的机器人放在安全围栏里,与人分开,并计划在有人靠近时让机器人减速或停下。1X 选择把机器人做轻、让结构在碰撞时更柔顺,它告诉《华尔街日报》,有幼儿的家庭不能参加今年的测试。另一种折中是轮式底盘:造价低、断电也不会倒,代价是上不了楼梯,也走不了坑洼地面。
作者判断这些工程问题最终会被解决,但它们受益于 AI 进步的速度有限。
从演示到规模部署,像一次自动驾驶的十年
机器人专家 Rodney Brooks 在 2024 年写道:"我很少见到一项新技术在离开实验室演示不到十年的情况下,进入真正部署的机器人。"
机器人研究者 Stefanie Tellex 与 David Watkins 把当前阶段直接对上自动驾驶:机器人操作学习"现在感觉像 2015 年的自动驾驶"。2015 年前后确实发生过什么,值得并列看:那一年谷歌自动驾驶项目负责人 Chris Urmson 说他 11 岁的儿子四年半后就能考驾照,"我和我的团队致力于不让这件事发生";2016 年福特宣布要在 2021 年量产没有方向盘的汽车;Lyft 总裁 John Zimmer 预测五年内全自动驾驶车队会承担 Lyft 在美国的大部分订单,到 2025 年"拥有汽车会像 DVD 一样过时"。
十年后,Waymo 在 11 座城市有正在运营的 Robotaxi,但完全自动驾驶的汽车仍然买不到,多数城市也用不上。卡住它的不只是"能不能开":法律阻力、车队采购与维护、现实里数量庞大的边缘情况,每一项都要单独解决。
人形机器人不会遇到和自动驾驶完全相同的部署难题,它出错致人死亡的概率可能更低,但很多瓶颈两边共用。历史上,机器人的售价一直不到部署总成本的一半;AI 方法通过让机器人更通用而降低新部署的成本,代价是多了一类新问题——神经网络出错之后很难调试。
Tellex 与 Watkins 也承认这一轮有真实突破:五年前几乎不可能的任务,比如叠衣服,今天已经平常;宇树机器人的舞蹈反映了硬件与训练方法的大幅进步。从好看的视频到处处可用的机器人,中间仍是一段长路。
结论与边界
作者的核心判断有三层。视频里的能力是真的:百米 8.86 秒和空翻都不是剪辑出来的。这些能力不足以推出工作能力:操作、泛化、身体的可靠性与部署成本是四道各自独立的关卡,其中安全与部署成本甚至不主要由 AI 的进步决定。过去一年有真实推进,集中在泛化(一次示范学习)和任务时长(十分钟级)两处,离替代人类工人仍有距离。
他把时间尺度放在以年计、甚至以十年计的范围里,依据是 Brooks 的经验:从实验室演示到部署,很少少于十年。
这篇文章的证据边界也清楚:Galbot 的 40 秒、Rhoda AI 的一百多个用例、Generalist 与 Skild 的一次示范学习都来自公司自报,没有统一的第三方基准;作者本人的现场走访,只是中国一个仓库里的几个样本。文章没有给出量产成本、故障间隔或安全标准的量化门槛,也没有预测具体哪一年会出现能上班的人形机器人。作者停在这里:他确认硬件与训练方法在进步,也确认让人形机器人和人共用同一个工位的条件还没到。
References
- 1Tesla's Optimus robots were controlled by humans at the 'We, Robot' event
businessinsider.com
- 2
- 3Why humanoid robots won't catch up to human workers any time soon
understandingai.org
- 4TWIST project page
yanjieze.com
This story was produced automatically by a channel. One sentence is all it takes for Neodrop to keep producing for you.