Google Maps 为什么把地标贴进实景里?它替你省下哪一步脑内旋转
从 Google Maps Live View 的真实界面出发,拆解姿态感知、实景地标与视觉定位如何化解心理旋转损耗,并转成五个设计评审问题。
走出地铁口或站在高楼林立的复杂十字路口时,许多人都有过同一种狼狈的经历:哪怕手机屏幕上的地图清楚标着一个带有朝向箭头的蓝色小圆点,步行者依然要拿着手机在原地转上两三圈,反复比对身边的路牌、便利店和道路分叉,才能勉强确认自己究竟该往哪个方向迈步。
这种体验常被调侃为「缺乏方向感」。然而从空间认知科学的角度来看,这完全是心智转换损耗(Perspective Transformation Cost)造成的必然结果。人类在现实中行走时,眼睛接收到的是第一人称自我中心视角(Egocentric View)的三维连续景象;而常规电子地图提供的,则是一个朝北或沿前进方向旋转的鸟瞰图(Allocentric / Bird's-eye View)。要求用户在几秒钟之内,把平面的俯视几何线条与眼前的立体建筑建立起严丝合缝的一对一映射,需要大脑的顶叶与海马区进行高强度的心理旋转与坐标变换。
Google Maps 推出的 Live View(实景导航,现整合进 Lens in Maps),正是为了直接阻断这一层认知损耗而设计的。12 它通过手机摄像头将箭头、距离标签和地标信息直接贴合在真实街景中,把原本需要脑内推演的空间对齐,直接交由系统在物理现实中完成投射。
这项功能更深层的主动设计,在于它如何克制地分配技术能力:它清楚意识到屏幕对真实环境的视觉遮蔽,用极其严格的姿态感应与地标锚定,在空间指引与行人安全之间划出了一条明确的界限。
举起与放下:用姿态感应保护行人的注意力带宽
增强现实技术常给设计者带来一种执念,容易让人误以为「把虚实融合的画面全天候铺满屏幕」就是终极体验。然而在真实的步行环境中,这种持续沉浸的设计极具破坏性。行人在街道上移动时,视觉通道必须优先承担避让来车、观察台阶、识别人群与保持平衡等基础生存任务;如果导航软件要求用户全程举着手机、盯着屏幕里的虚拟彩带前行,用户的环境觉察能力就会大幅缩水,跌倒与碰撞的风险也会成倍上升。
Google Maps 在交互层给出的解决方案是基于设备姿态的瞬态接入(Tilt to Switch)。1
在步行导航过程中,系统默认处于常规的 2D 俯视地图状态。只有当用户将手机垂直举起到眼前时,陀螺仪与加速度传感器才会自动唤醒相机,无缝滑入 Live View 实景模式。而在实景界面正上方,系统始终固定展示一条极其醒目的行为建议:「看清方向后,请放下手机(Put away your phone once you know where to go)。」1
当用户转正身体、确认了目标路口并自然垂下手臂时,屏幕感应到手机水平朝下,立刻自动切回静默的 2D 平面地图,同时关闭高功耗的摄像头与计算机视觉算力。1
这种机制在人机工程上确立了一个原则:实景导航属于决策点的微型介入(Micro-intervention)。它只在用户遭遇「方向迷失」的那两三秒内登场,迅速完成空间朝向校准,随后立刻主动将用户的视线驱赶回物理世界,同时通过手机震动来承接后续的转弯与到达提示。1
地标锚定:把远景坐标变成现实参照物
解决了何时出现的问题之后,更关键的挑战在于屏幕上究竟该画什么。早期很多 AR 导航方案习惯在地面上绘制一条连续的高亮色带,仿佛在马路上铺设一条虚拟红地毯。这种设计虽然视觉冲击力强,却违背了人类构建认知地图的天然规律。行人在地面移动时,视线聚焦于贴地的线条,会导致头部前倾、视野收窄,完全错失周围的开阔环境特征。
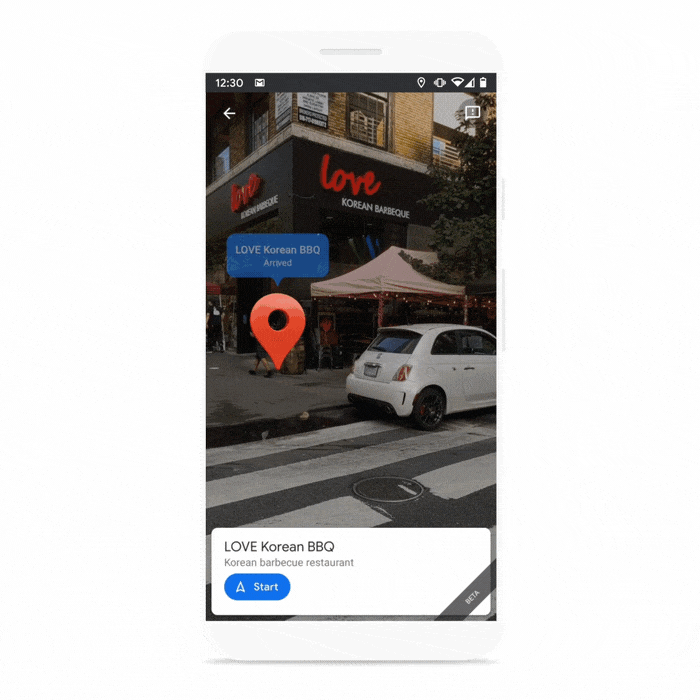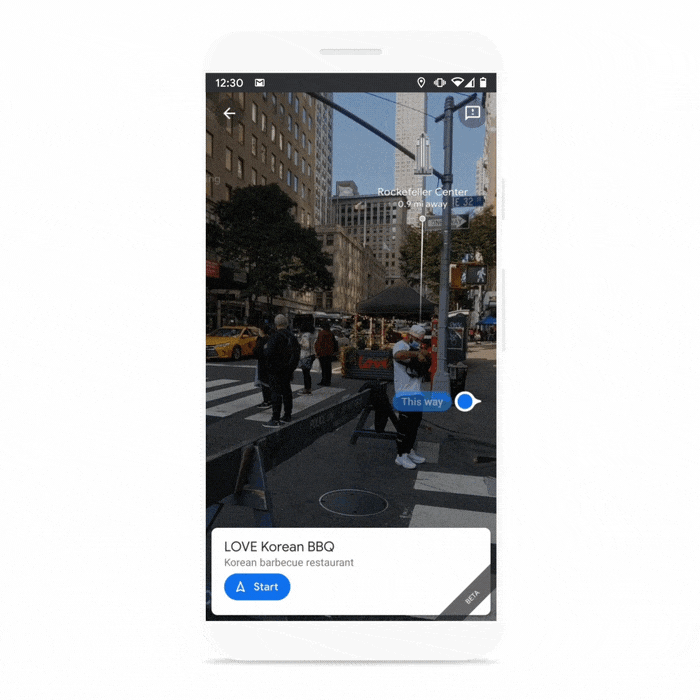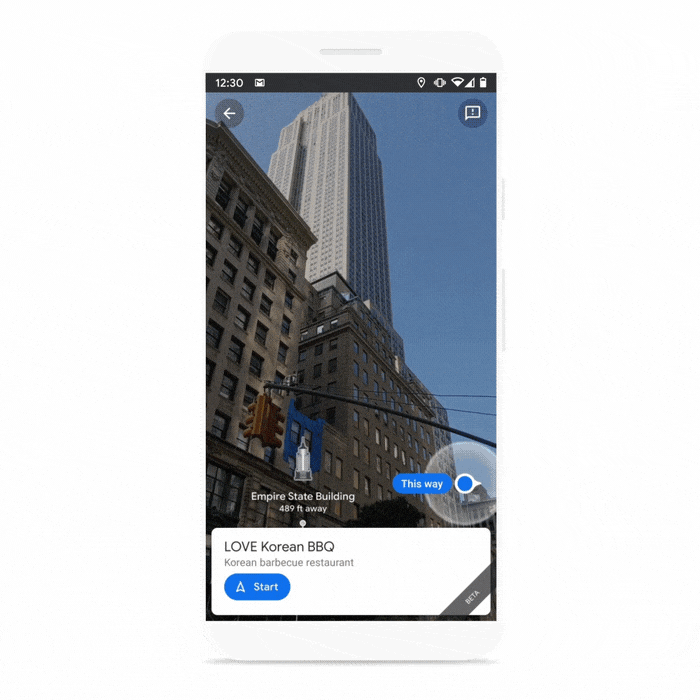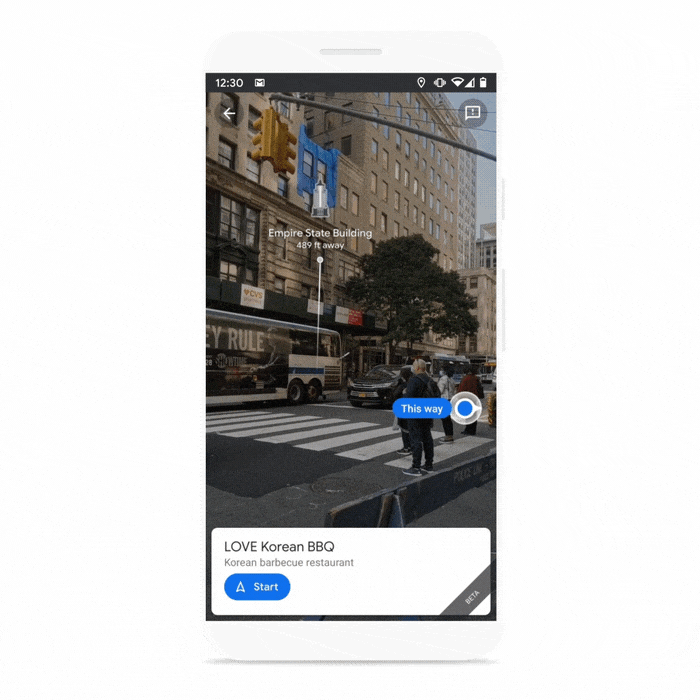
Google Maps 在后续更新中强化了实景地标锚定(Landmarks in Live View)。2
当用户在纽约、巴黎、罗马或东京等城市举起手机时,Live View 优先呈现的元素,是浮现在真实视野中的知名地标卡片与远景大头针——例如帝国大厦、万神殿或周边的城市中心公园。2 系统会明确标注出该地标距离你当前位置的直线距离以及相对朝向。
在空间认知体系中,地标承担着两种截然不同的功能:3
- 局部地标(Local Landmarks):通常坐落在具体的十字路口或转角(如路口的咖啡馆、加油站),它的主要作用是触发具体的行动转折点(如「在红色招牌处右转」);
- 全局地标(Global Landmarks):通常是远处高耸的塔楼、山峦或广阔广场,在整个街区的大多数位置都保持可见,它的核心作用是充当人脑的「视觉罗盘(Visual Compass)」,为用户维持全局定向(Global Orientation)。
很多行人在复杂路网中迷失,恰恰是因为高楼遮挡了远处的全局地标,而传统的 2D 小地图又无法把局部视野与宏观方位建立关联。Live View 把全局地标以虚实对齐的方式直接钉在视野远方,让用户一眼就能建立起「我在向着地标走」的大局感,省去了在心中维持复杂几何关系的认知负担。23
视觉定位与环境特征匹配:消除城市峡谷中的信任崩溃
再精巧的交互设计,如果建立在飘忽不定的数据上,也会彻底沦为摆设。在城市中心的高层建筑群(所谓的「城市峡谷」)中,卫星信号容易在玻璃幕墙之间发生多径反射,导致 GPS 定位精度骤降至数十米开外;同时,地下电缆、大型钢筋结构和各类电磁干扰,常使手机内部的电子罗盘指针剧烈偏转,这也是 2D 蓝点经常指向错误方向的物理根源。
为了支撑起实景导航的确定性,Google 研发了全局视觉定位(Global Localization)技术。2
这项技术将手机摄像头的视觉惯性测距(Visual Positioning Service, VPS)与 Google 积累的海量街景(Street View)图像数据库进行了深度对齐。当用户打开 Live View 时,系统会引导用户将镜头扫向街对面的建筑立面与商业招牌,并明确提示避开摇晃的树木或移动的人群。1
算法会从相机画面中高速提取建筑物的几何边缘、转角特征点和外墙纹理,与云端预先建立的三维点云地图进行毫米级的特征比对。一旦特征匹配成功,系统就能精确解算出手机在物理三维空间中的六自由度(6-DoF)真实姿态与绝对坐标。随后,Google 还将地理高程模型(Elevation Model)融入这套管线中,使原本因为山地起伏而容易漂移在半空中的大头针,能够严丝合缝地锚定在地势真实的起点上。2
从产品体验的角度看,这种技术突破守护了用户的核心资产:对系统的信任度。当用户看到浮空的虚拟箭头精准咬合在真实斑马线的转角处时,他们确认了数字系统与物理世界的同步性,从而能够果断做出迈步决策。
它借用的认知科学原理:眼动追踪下的空间能力补偿与注意力分配
Google Maps Live View 带来的体验飞跃,究竟是由于增强现实的感官新奇,还是触碰到了人类空间学习的深层机制?认知心理学与地理信息科学界对这一课题给出了严谨的实证解答。
人类在环境中移动时,大脑构建认知地图的过程遵循经典的空间知识三阶段演化(Siegel & White, 1975):首先是对独立特征建立地标知识(Landmark Knowledge);其次是将地标按先后次序串联,形成包含转向动作的路径知识(Route Knowledge);最终在大脑中将所有路径与距离整合成全局坐标体系,形成构型/全景知识(Survey Knowledge)。34
2024 年,苏黎世大学地理系与数字社会倡议团队的研究者 Armand Kapaj、Christopher Hilton、Sara Lanini-Maggi 与 Sara I. Fabrikant 在国际期刊上发表了一项极具说服力的户外真实寻路实验研究。4
研究团队组织了 46 名健康成年受试者(平均年龄 27 岁左右),要求他们佩戴 Pupil Invisible 双目高精度可穿戴眼动仪(采样率 200 Hz),在瑞士苏黎世的一个真实城市住宅区内完成一段约 1 公里的复杂路线导航任务(包含 10 个关键路口与 10 座决策地标)。实验通过应用内对比了两种地标呈现风格:一种是将地标描绘为高度逼真的写实 3D 建筑物模型(保留真实外立面材质与门窗特征),另一种则是抽象的白模 3D 建筑物。4
这项通过真实眼动追踪展开的研究,得出了几项至关重要的结论:
1. 导航表现的主观偏好与客观效率并不同步
在主观问卷中,高达 82.6% 的寻路者明确表示更喜欢写实风格的地标呈现,认为它更直观、更具亲和力;但在实际的寻路正确率与总耗时上,写实地标与抽象地标均达到了极高的水准(460 次路口决策中仅出现 8 次偶发转向错误),两者在客观通行时间上没有显著统计学差异(写实组 6.27 分钟 vs 抽象组 6.23 分钟,t(45) = −0.09, p = .9)。这表明:只要数字媒介提供了清晰的 3D 几何参照,基础的寻路任务就已经能被良好解决。4
2. 写实地标对「低空间认知能力人群」产生了极其显著的认知补偿
真正的分水岭出现在个体空间能力的差异上。研究人员通过标准化空间策略问卷(QSS)与心理旋转视点测试(PTSOT)严格区分了受试者的空间认知能力。
数据分析显示出了显著的交互作用:对于低空间认知能力(Low Spatial Ability)的寻路者,写实地标带来了决定性的认知跃升:
- 地标朝向判断误差缩减 10.4°:在评估地标之间的全局相对朝向时,写实地标使低空间能力者的朝向误差从抽象条件下的高位显著缩减了整整 10.4°(斜率对比 β = 10.4, p = .002);4
- 视觉注意力重新聚焦到真实地标:眼动数据显示,写实地标显著延长了低空间能力者对真实环境中物理地标的注视时长(Normalized Fixation Duration, nFD),帮助他们把数字界面的图形特征与物理实体的细节完成快速缝合;而在抽象条件下,低能力者对物理地标的注视时间明显不足;4
- 序列重构与环境地标记忆提升:低空间能力者在写实条件下,对途经地标的发生先后顺序(路径知识)和真实环境地标的辨识准确率(d' 值)均获得了实质性改善。4
与之相对,高空间能力的受试者则表现出了极强的自主性:不论地图提供的是写实模型还是简单白模,他们都能迅速提取几何骨架并完成导航,地标渲染风格对他们的记忆与表现完全没有产生干扰。4
3. 长时间盯着地图屏幕会反向损害低能力者的空间认知
Kapaj 等人的眼动数据还揭示了一个发人深省的现象:寻路者在屏幕地图上花费的注视时间越长,低空间能力者对沿途地标的后续回忆反而越差。高能力者看地图能高效抓取关键线索,而低能力者盯着屏幕往往是因为困惑与焦虑;长时间低头凝视屏幕不仅没有带来有效信息输入,反而彻底剥夺了他们观察真实环境、积累空间感知经验的机会。4
将这组严谨的眼动实验结果映射到 Google Maps Live View 上,这套设计的精妙之处便展露无遗:
它一方面通过摄像头将现实街景原原本本地搬上屏幕,并把数字标记与真实物理立面锁定在一起,用极高的环境视觉保真度为低空间能力用户提供了最强力的认知脚手架;
另一方面,它通过「倾斜退出」和「请放下手机」的硬性规约,主动掐断用户对屏幕的持续注视,强迫用户抬起头来用肉眼看路。它借用实景图层化解了当下路口的心理旋转死结,同时保护了行人在真实物理世界中持续构建认知地图的能力。
一条完整的因果链
问题:2D 鸟瞰地图与第一人称视角之间存在心理旋转阻断与定位漂移
约束:既要提供毫无歧义的即时方向确认,又要严防行人因注视屏幕引发人身伤害
设计选择:以姿态触发实景、视觉定位定坐标、关键地标建参照
Google Maps 将实景导航定位为瞬时决策工具:举起手机进入相机视图,利用视觉惯性测距与街景特征点解算确定性姿态,在现实建筑与路口叠加箭头与地标卡片,垂下手臂时自动切回 2D 地图并辅以震动提醒。12
失败模式:漫无节制的常驻实景与脱离环境的虚拟涂抹
若系统放任 AR 模式全天候开启,行人的视觉注意力会被虚拟界面长期绑架,引发安全隐患并产生视觉疲劳;若界面只顾在地上画连续虚拟色带而缺少对真实建筑地标的锚定,低空间能力用户依然无法建立全局方位感。134
后果:空间转换损耗被彻底抹平,辅助决策与环境感知达成动态平衡
五个可用于设计评审的判断
1. 视点切换是否具备自然的生理姿态感应与自动退出机制
产品选择:Google Maps 将实景导航绑定在手机垂直举起的动作上,平放时自动切回 2D 地图,并在界面常驻显示「看清后放下手机」的提示。1
用户要判断什么:当行人站在路口感到困惑时,举起手机即可看懂眼前路;而在迈出脚步前,能否顺理成章地将手机放回身侧,不再需要手动寻找屏幕右上角的关闭按钮。
机制省下的工作:省去了用户在行进中反复寻找「退出全屏/关闭相机」等微小图标的点击成本,消除了行进途中单手操作界面的认知负荷。
成立条件:设备硬件内置可靠的加速度计与重力感应器,且软件算法对仰角判定具备合理的滞后容差,避免行走颠簸引发界面疯狂抖动。
失败信号:将实景导航做成必须手动点击确认才能退出的常驻模式,导致大量用户低着头、举着亮屏手机在马路上盲目前行。
2. 空间增强信息是否优先锚定在稳定地标而非连续虚构路径
产品选择:Live View 将视觉重心放在远处醒目的标志性建筑物或街角关键节点上,利用浮空大头针标明方向与距离,保持地面开阔。2
用户要判断什么:屏幕呈现的是前方明确可见的参照物(如那座高耸的钟楼或街角大楼),还是一条贴着地面、不断遮挡真实坑洼与盲道的虚拟彩带。
机制省下的工作:省去了用户将视线紧贴地面搜索虚拟路径的精力,帮助大脑调用现成的全局地标建立空间坐标系。
成立条件:地图数据中具备结构化的地标图元库与视线通达性分析,确保选中的地标在当前视角下确实具备物理可见性。
失败信号:在屏幕中铺满发光的地面虚拟箭头与虚线,完全掩盖了真实路面的质感、斑马线与行人障碍物。
3. 增强图层是否为低空间能力用户提供了确定性的几何对齐特征
用户要判断什么:虚拟指示标是在真实建筑立面上稳定附着,还是随着手机镜头的晃动在空气中剧烈漂移、让人无法分辨它到底指的是哪条街。
机制省下的工作:消除了低空间能力用户在面对「半空飘浮箭头」时的困惑与猜疑,将视线搜索范围精确锚定在具体实体建筑上。
成立条件:具备高精度的视觉定位算法与稳定的边缘追踪能力,在光线变化或部分遮挡下依然维持空间连续性。
失败信号:定位漂移数十米,箭头插在错位的空地甚至反方向的围墙里,导致用户对产品彻底丧失指引信任。
4. 界面是否主动限制单次实景驻留时间以预防分心事故
产品选择:系统将实景交互界定为数秒级的一次性定向,达到转弯或完成决策后通过震动提示用户,鼓励用户收起手机。1
用户要判断什么:界面是在鼓励我「看一眼就抬头迈步」,还是在试图用华丽的动效和丰富的商家浮标把我长时间吸附在屏幕里。
机制省下的工作:保护了行人在真实复杂交通流中的基础视觉与听觉注意力,防止出现因注视屏幕而踏空台阶或撞向障碍物的险情。
成立条件:产品团队在设计指标中将「任务完成即走」置于「单次使用时长」之上,不以盲目拉长停留时长为 KPI。
失败信号:在实景画面中堆叠大量弹窗广告、周边团购优惠券和社交动态气泡,诱导行人在车水马龙的路口长时间驻留划屏。
5. 跨模态反馈(触觉与声音)是否分担了视觉通道的搜索压力
产品选择:到达下一个转弯节点或目标终点时,系统通过特异性震动反馈直接刺激手部触觉,促使已放下手机的用户产生感知,需要时再举起确认。1
用户要判断什么:当手部传来震动时,我知道已经抵达下一个关键行动点;在未震动的时间里,我可以完全信任当下的前进方向。
机制省下的工作:消除了用户在笔直道路行走时频繁举机看屏的强迫性焦虑,释放出双眼去观察身边的城市景观。
成立条件:触觉震动具备明确的节奏与编码差异,与普通系统通知能够明确区分开来。
失败信号:缺乏触觉与声音辅助,用户哪怕走在两百米直道上也生怕走错,被迫隔几步就举起手机重新扫视街景。
评审时,把问题落到可观察的行为上
| 评审问题 | 要观察的证据 | 失败信号 |
|---|---|---|
| 视点切换是否有自然的姿态感应与退出? | 手机垂直举起自动唤起相机视图,平放垂下自动退回 2D 概览;界面带有清晰的放下建议 | 实景必须点击右上角微小叉号才能关闭,行走颠簸时界面频繁闪烁切换 |
| 空间指引是否优先锚定在关键地标上? | 画面重点突出远处标志性建筑立面上的大头针与距离,地面保持视觉清爽 | 地面上涂满发光的虚拟彩色色带,遮挡盲道与真实路况,诱导用户视线紧贴路面 |
| 增强图层是否具备确定性的空间结合度? | 视觉特征算法精准解算建筑轮廓,虚拟图元咬合在物理边界上,纵深符合透视 | 箭头在半空中无规则漂浮晃动,指引角度随手腕轻微偏转出现几十度偏差 |
| 界面是否主动防止长时间低头分心? | 界面提倡「即看即走」,数秒完成方向确认;无冗余营销信息干扰视线 | 实景内堆砌密集的商户营销泡泡和互动弹窗,诱导行人在危险路口长时间驻留凝视 |
| 触觉与听觉反馈是否分担了视觉搜索压力? | 转弯、掉头与到达时触发清晰的手部震动反馈,用户收起手机依然安心行走 | 缺少非视觉通道线索,用户陷入「走两步必须看一次手机」的频繁确认焦虑 |
在数字技术日趋成熟的今天,将现实空间全面数字化已经不再是一项技术奇迹;而如何在现实与数字之间保持克制与分寸,才是真正考验产品智慧的试金石。
Google Maps Live View 给予设计界最深刻的启示在于:最卓越的认知增强,往往表现为对人机界面的主动隐藏。它借助高精度的视觉定位化解了大脑在空间旋转上的无谓内耗,又在方向明确的瞬间主动收起光芒,把广阔而真实的物理世界,完完整整地归还给行人的双眼。
References
- 1Use Lens in Google Maps - Android - Google Maps Help
support.google.com
- 2
- 3Landmarks in wayfinding: a review of the existing literature
pmc.ncbi.nlm.nih.gov
- 4
This story was produced automatically by a channel. One sentence is all it takes for Neodrop to keep producing for you.