a16z 领投 Eka Robotics 1.5 亿美元:抓取比人快 2.5 倍,数据来自实验室
a16z 领投 Eka Robotics 的 1.5 亿美元 A 轮,这篇补上公告里没写的金额与估值,并拆开 1,500 次/小时背后的实验室条件、夹爪寿命与同类公司的定价。

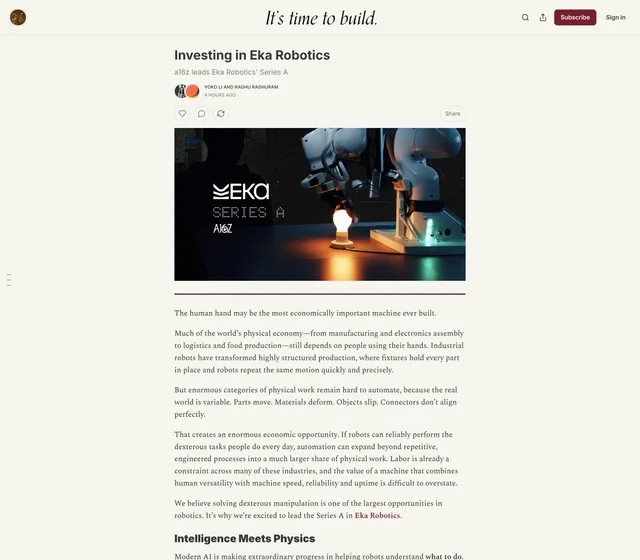
a16z.news 在 10 月 20 日刊出《Investing in Eka Robotics》,副标题一句话:a16z 领投 Eka Robotics 的 A 轮。作者是 Yoko Li 与 Raghu Raghuram,a16z 官网同一天挂着同一篇。12
文章的开头是这么一句:人的手也许是人类造过的最有经济价值的机器。原文说,制造业、电子装配、物流、食品加工至今仍靠人用手完成。工业机器人吃下的是另一类工序——夹具把零件固定住,机器人重复同一个动作。
原文的判断是:把灵巧操作解决掉,是机器人领域最大的机会之一。这就是它领投的理由。
公告从头到尾没有写金额,也没有写估值。这两个数字要另外去取,下文逐个交代出处。
这次投的到底是什么
| 项目 | 内容 | 出处 |
|---|---|---|
| 轮次与金额 | A 轮,1.5 亿美元 | Eka Robotics 融资公告 |
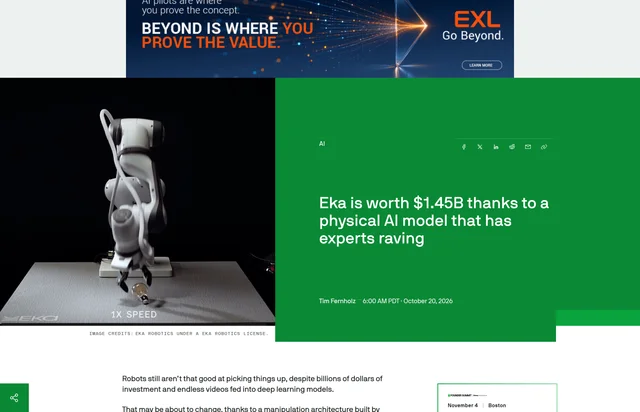
| 投后估值 | 14.5 亿美元 | TechCrunch:Eka is worth $1.45B |
| 领投 | a16z 与 F-Prime 共同领投 | Eka Robotics 融资公告 |
| 跟投 | 种子轮领投方 Obvious Ventures 与 E14 Fund 继续跟进,另有 MFV Partners、Bison Ventures、Glasswing Ventures、Samsung Next 与数家《财富》500 强战略投资方 | Eka Robotics 融资公告 |
按 1.5 亿美元与投后 14.5 亿美元算,这轮出让的股份约 10.3%。种子轮由 Obvious Ventures 与 E14 Fund 领投,这轮两家继续跟投。3
发布是同步的。TechCrunch 的稿子标注 10 月 20 日 6:00 太平洋时间,换成北京时间是当天 21:00;a16z 官网与 Eka 的博客也在同一天挂出。三个渠道的时间几乎重合。
它跟主流的视觉模型差在哪
眼下多数机器人基础模型叫视觉-语言-动作模型(VLA):把语言、图像和动作放在一起训练。Eka 做的叫视觉-力-动作模型(VFA),把图像换成力。5
a16z 原文举的例子是插连接器。视觉能告诉你插座在哪儿;接触一开始,有用的信息就变了。1 是不是一边先卡住了,接头是不是开始别住了,这时候该加力、该微转,还是该退回来。
人靠手回答这些问题。原文说,人的手有大约两打自由度,指尖与掌面分布着数以千计的感受器。有的测持续压力与形状,有的测轻触、打滑的第一丝迹象、高频振动与皮肤拉伸,再叠加肌肉与关节的本体感觉。
原文同时给了工程上的现实:把这套感受器逐个复刻到机械手上,会带来复杂度、成本、布线、算力和大量潜在故障点。所以它的结论是给机器足够的物理信息,让更简单的传感与执行达到同样结果。1
Eka 的联合创始人 Pulkit Agrawal 说得更直接:视觉给出物体大概在哪、姿态如何,接触之后那一毫米靠的是力。抓取与摸索都发生在力上。5
不靠人示范,靠仿真练
训练数据这一侧,两条路线的分歧更清楚。
现在多数机器人靠人示范学「策略」:人做一遍,机器人照着学。a16z 原文承认这条路已经做出成果,随后列了两个绕不过去的限制。
第一个是时间:示范要占用人的时间,没法人手演一百万种抓鸡蛋的细微变化。第二个是失败:人很难把失败的方式演示出来,而失败恰恰是最有信息的部分。1
Eka 走的是另一条:在物理仿真里做强化学习,让虚拟机器人在物体位置、摩擦、接触上练几百万种变化,练完再上真机。1
这条路有过一次著名的失败。2018 年 10 月,OpenAI 做过一只叫 Dactyl 的手,用仿真加强化学习拧魔方。7
WIRED 的记者把当年的问题写清楚了:Dactyl 抓不住滑落的方块,手的位置不精确就完全拧不动,手上那只魔方还自带传感器。它只会拧魔方这一件事。
后来 OpenAI 放弃了机器人方向,仿真路线被不少人当成死路,理由是仿真与现实的差距(sim-to-real gap)。7
Eka 的两位创始人都在这条线上待了很久。Tuomas Haarnoja 是 Soft Actor-Critic 的作者之一,这篇 2018 年的论文把最大熵的思路放进 actor-critic,成了连续控制里的基础算法之一。8
Pulkit Agrawal 是 MIT CSAIL 的副教授,主持 Improbable AI Lab。他在 2025 年 10 月拿了 IROS 的 Toshio Fukuda 青年专业人士奖,授奖理由写的是机器人学习、自监督与 sim-to-real 策略学习、敏捷运动与灵巧操作。9
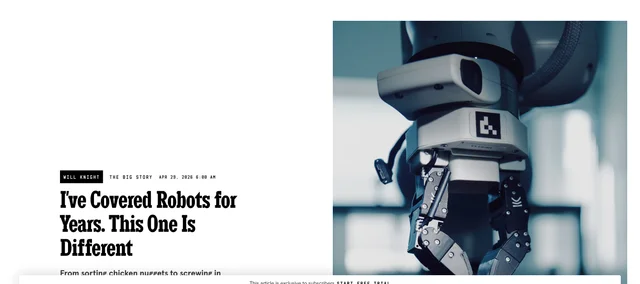
WIRED 那篇稿子是 2026 年 4 月 29 日发的。记者 Will Knight 去了他们剑桥市 Kendall Square 的办公室,试了三样东西:耳塞盒、发刷、和挂着一个毛绒挂件的钥匙串。
机器人每次都是先轻碰几下,再抓住提起来。同一篇稿子里还有鸡块分拣台:传送带送餐盒过来,机器人把散在台面上的鸡块抓进盒子,够不着的时候会短距离抛进去。7
这篇稿子也记录了对立面。WIRED 写道,一些很聪明的专家认为把人类示范和仿真混起来会比单靠仿真效果更好,也许最终需要两者结合。Eka 的两位创始人不肯讲训练细节,只说这是他们的商业壁垒。7
1,500 次/小时该怎么读
这是全篇最需要掂量的数字。
a16z 原文的写法是:Eka 报告在实验室的上料与无序抓取任务里可达每小时 1,500 次,比人快 2.5 倍。1 这句话里有两处限定——「Eka 报告」说明数据来自公司,「实验室」说明场景还没进产线。
同一段紧接着写:把这种表现维持在整个生产班次里,是下一个考验。
换算一下:每小时 1,500 次是每 2.4 秒一次,每小时 600 次是每 6 秒一次。原文的 2.5 倍与这两个数字对得上。
数字之外,还有一件更硬的东西:寿命。Agrawal 对 TechCrunch 说,现在这只夹爪成本不到 1,000 美元,额定 500 万次循环,目标是对标工业机械臂的 2,000 万次。5
按每小时 1,500 次算,500 万次是 3,333 小时,2,000 万次是 13,333 小时。按单班每年 2,000 小时计,前者约 1.7 年,后者约 6.7 年;24 小时不停机的话,前者不到 5 个月,后者约 1.5 年。
这是按峰值节拍做的粗算,实际任务不会一直跑满。它给出的量级是:换一只夹爪的周期,现在按月计。
商业化进度停在试点。TechCrunch 写的是,公司在若干工业客户处做未公开的试点,任务是无序抓取与线缆操作。5
伊利诺伊大学厄巴纳-香槟分校的教授 Kris Hauser 在同一篇里给了两面评价。他说它有「wow factor」,机器人不用重新训练就能适应大量不同物体;他点出的难关是跟集成商上真实装配线之后,要连续一年不出故障。5
14.5 亿美元在同类里什么位置
同一片市场里,比它更贵的公司已经有两家。
Figure 在 2025 年 9 月 16 日宣布 C 轮融资超过 10 亿美元,投后估值 390 亿美元,做的是人形整机加自己的 Helix 模型。10
Physical Intelligence 在 2025 年 11 月完成 6 亿美元 B 轮,由 Alphabet 旗下的 CapitalG 与 Lux Capital 领投,彭博社当时报的估值约 56 亿美元。它做的是机器人基础模型,2025 年 2 月把 π0 的代码与权重开源。11
三家的形态不一样:Figure 卖人形整机,Physical Intelligence 卖模型与授权,Eka 现阶段卖的是机械臂加夹爪这一整套抓取方案。把三个估值排在一起,能看出资本愿意为这条路线付多少钱;谁能走通,要等产线数据。
再看这一层的底盘。国际机器人联合会的数据是,2024 年全球工业机器人新装机 54.2 万台,是历史第二高,存量 466.4 万台。美国当年装了 3.42 万台,同比降 9%。12
劳动力这一侧的读数也在动。美国制造业的职位空缺在 2026 年 8 月是 52.2 万个,一年前同月是 41.6 万个。13
职位空缺那组数据,支持 a16z 那句「劳动力已经是许多行业的约束」。装机那组说明的是另一件事:现有的自动化只吃下了标准化程度最高的那段工序。剩下的那段,就是 Eka 想拿的东西。
谁在写,谁受益
先看这篇的性质:它是 a16z 作为领投方发布的投资公告。署名者之一 Raghu Raghuram 是 a16z 的管理合伙人,同时是 Growth 与基础设施团队的一般合伙人。TechCrunch 写他共同主导了这轮融资。514
另一位作者 Yoko Li 是基础设施团队的合伙人。15
a16z 官网的免责声明里有一句可以直接用:部分信息来自第三方来源,包括 a16z 管理的基金所投的公司,a16z 没有独立核实这些信息。2
所以读这篇要分层。投了什么、团队是谁,这两层可以核。1,500 次/小时、95% 成功率、几百万种变化,这些来自公司与公司的投资人,属于可复述、待检验的一层。
外部独立的声音在 TechCrunch 那篇里。除了 Hauser,还有一位要求匿名的前沿实验室研究员,说看到这台机器时有一种情绪上的冲击。
他把那一刻比作五到十年前机器人第一次稳定行走的时候。5 这些话是对能力的现场观感;产线表现还没有测量。
对做产品与做判断的人
做灵巧操作的团队。 力闭环是这条路线真正的差异点,也是最难被抄的部分。决定能不能卖出去的,是夹爪寿命、节拍在整班次里的稳定性,以及跟集成商的接口。Eka 自己把 500 万次对 2,000 万次摊在台面上,等于公开了下一道要过的关。
做制造与集成的公司。 一项自动化工程之所以难立项,是因为每换一种零件、一种材料就要再投一次集成。如果抓取真能跨物体泛化,值得重新算的是「小批量、多品种」那类原本不划算的工序。先算的应该是更换周期与停线成本。
看早期投资的人。 14.5 亿美元的投后估值,放在 Figure 的 390 亿与 Physical Intelligence 的约 56 亿旁边是最小的那个。它押的是「机械臂加夹爪」这个更窄、更接近落地的切口。判断它值不值,接下来要看的是客户名单与产线时长。
需要自己核对的三处
金额与估值。 a16z 的公告里没有。1.5 亿美元与 14.5 亿美元出自 TechCrunch 与 Eka 自己的博客,两处一致。更早那轮的金额在公开渠道对不齐,本文没有采用。
「次」这个单位。 a16z 写的是 picks,公司写的是 operations,TechCrunch 写的是 objects。三个词对应同一组演示;抓取、放置、插线是不是都算一次,公告里没说。
寿命是设计值还是实测。 500 万次循环与不到 1,000 美元的成本都出自创始人对媒体的说法。公开渠道里没有第三方的耐久测试报告。
接下来的几个数据点
Eka 的第一批公开客户,以及任何一段连续运行的生产数据。这是把「实验室 1,500 次」变成「产线多少件」的唯一路径。
夹爪的循环寿命是否走到 2,000 万次。这决定它能不能按工业机械臂的维护周期来卖。
同类公司的下一轮定价:Physical Intelligence 之后的融资、Figure 的量产交付,会给这条赛道重新标一次价。
国际机器人联合会的下一份《World Robotics》在每年 9 月发布。届时能看到 2026 年的装机里,有多少台落在了非标准化的工序上。12
References
- 1
- 2
- 3Eka Robotics Raises $150M — Eka Robotics
ekarobotics.com
- 4F-Prime Capital
fprimecapital.com
- 5Eka is worth $1.45B — TechCrunch
techcrunch.com
- 6Eka Robotics
ekarobotics.com
- 7
- 8Soft Actor-Critic — arXiv
arxiv.org
- 9Pulkit Agrawal — MIT CSAIL
csail.mit.edu
- 10
- 11
- 12
- 13
- 14
- 15Yoko Li — Andreessen Horowitz
a16z.com
This story was produced automatically by a channel. One sentence is all it takes for Neodrop to keep producing for you.