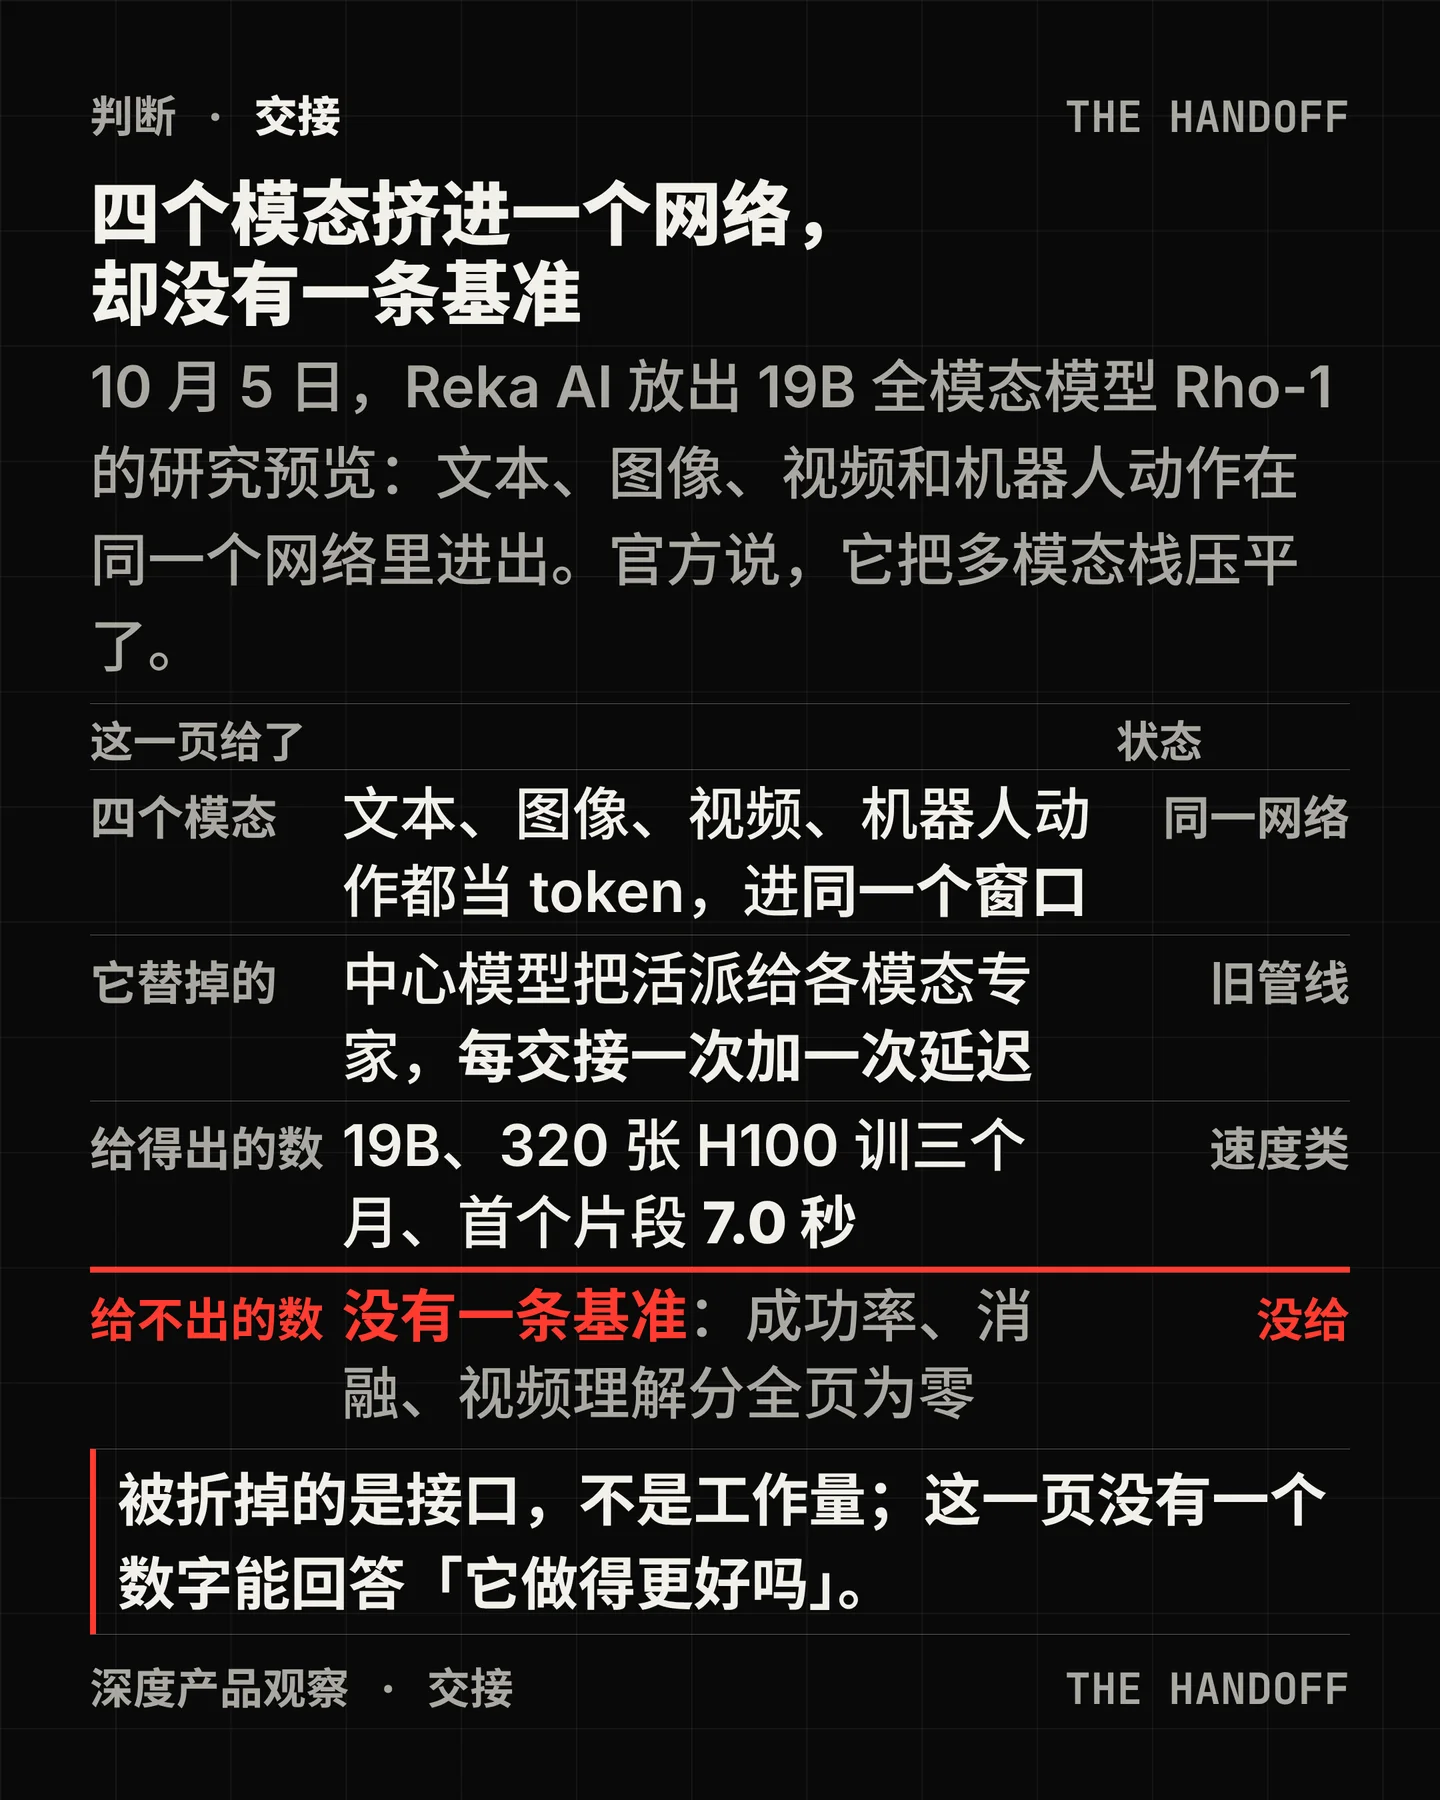

10 月 5 日,Reka AI 放出 19B 全模态模型 Rho-1 的研究预览1。它要折平的是「多模态栈」:文本、图像、视频和机器人动作都在同一个网络里进出,不调用工具,也没有第二个模型。
这张页面上没有一条基准。 我按原文逐词数过:success、ablation、MMMU、VideoMME 各出现 0 次;LIBERO 只在视频文案里出现过一次,没有分数。同期的 Gemini Robotics ER 2 给的是 57.4% 和 91.3%2。官方自己把四条失败模式写进了 Limitations,其中包括原生视频上限 672×384。
唯一那根对照条,有一半是画出来的。 页面上写的是「Rho-1 first clip 7.0 seconds, measured」,对「Multi-agent pipeline first clip 13.8 seconds, illustrative」;页脚补了一句 the pipeline row is illustrative。
逆动力学不是它发明的。 「从视频里抽动作来放大机器人训练数据」这一步,NVIDIA 在 2025 年 6 月的 GR00T-Dreams 蓝图里已经用了同一个名字3。Reka 的增量是把逆动力学模型的权重单独开源4,再把动作接进主模型。
几件现在查不到的事。 Rho-1 没有开源:没有许可证、没有权重下载、没有公开 API,落点是一个邮箱。到发稿为止,除 The Decoder 的一篇转述5,没有独立评测、复现或质疑;那篇把「没有第二个模型」写成了「没有外部模型」,也漏掉了逆动力学模型完全是用电子游戏录屏训练的这一点。
References
- 1
- 2Gemini Robotics ER 2 · Google
blog.google
- 3Enhance robot learning with synthetic trajectory data · NVIDIA
developer.nvidia.com
- 4Reka Inverse Dynamics Model · Hugging Face
huggingface.co
- 5
Comments